顯示具有 卡斯特 標籤的文章。 顯示所有文章

2014年5月1日 星期四

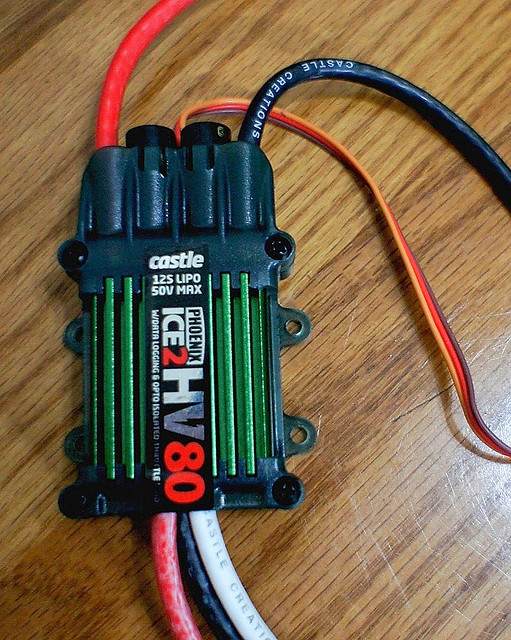
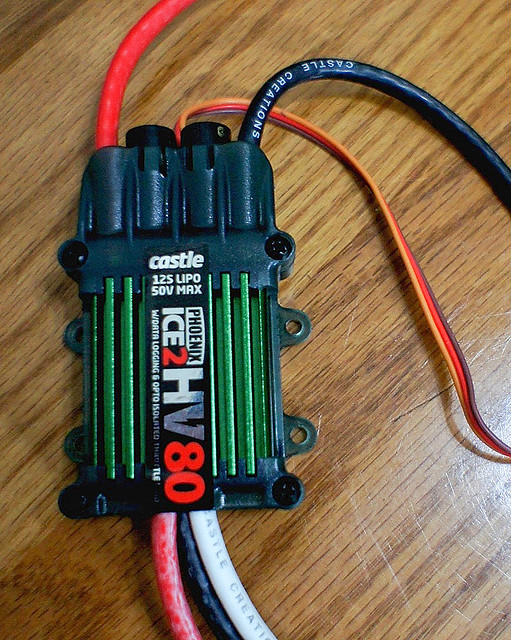
[直昇機][電變] Castle 電變的燈號及響聲警告意義

對遙控直昇機而言,動力供應控制是很重要的部分, 又稱電變。用來把輸入的電池動力按照設定及油門訊號控制適當的輸出給馬達, 在下方照片中由左至右是

2012年5月7日 星期一

450 Pro / 3GX V2 首航日誌 (新增 3GX 2.1 昇空試機)


2012/05/06
-----------------------------------------------------------------
明天早上要首航了, 今晚再確認 3GX 2.0 的設定.

450 Pro 3GX V2 電裝如下,

CCPM :DS410M
尾伺服: DS520
電變: Castle Phoenix ICE 50A (BEC電壓為 5.8V)
接收 : JR RG831 + RA01T
電池 : FullyMax 3S 2200MHA 25-50C

機子設定如下,待飛完再調整.

遙控器: JR XG11
D/R : Normal : 100/30 (ELEV/AILE), ST : 100/20 (ELEV/AILE), RUDD : 100/20
陀螺儀感度 : Head lock : Normal :70%, ST1:67%, ST2:64% (XG11鎖定是0-100)
集體螺距: +-12度
循環螺距: +- 8 度 (3GX 2.0 要求).

油門曲線:
Normal :
stk : 0-13-25-50-100
out : 0-50-65-70-75

ST1:
stk : 0-50-100
out : 80-80-85

ST2:
stk : 0-50-100
out : 85-85-90

螺距曲線:
Normal :
stk : 0.25.50.100
out : 38-50-71-92 ( -3度,0度,5度,10度)

ST1:
stk : 0.25.50.100
out : 34-50-71-92 ( -4度,0度,5度,10度)

ST2:
stk : 0.100
out : 8-92 ( -10度,10度)

3GX 感度設定約在12點方向.
3GX 2.0 飛行特性如下,
 飛行風格 : 50
 尾舵鎖定感度 : 60
3GX 燈號:
一閃: 滾轉速率: 70% (ELEV, AILE)
 這主要參考第二個循環極限邊界值為+-12度來調整.
 我習慣在循環+-12度時,以滾轉率120-150度/秒左右飛行.
 所以450級先抓70%的滾轉率為 220(度/秒) x (0.2+0.7*70%)= 151 度/秒.

二閃:升降邊界極限 70%
 按照官方公式 70% 其升降循環度數應為 8 + 8* 0.7 = 13.6 度
 但實際用螺距規量度數為12度.

三閃:副翼邊界極限 70%
 按照官方公式 70% 其升降循環度數應為 8 + 8* 0.7 = 13.6 度
 但實際用螺距規量度數為12度.

四.閃:集體/循環螺距柔化: 0%

五.'閃:集體/循環螺距加速: 0%

2012/05/07
-----------------------------------------------------------------
第一次昇空時,一直油門都催不動.我一時還以為電變出問題了.原來是Castle 的緩起動我設太低,推不動.後來在第一趟下來時,除根據線性油門調整定速轉速外,也把緩起動由低調為中就OK了.

早上的華中,氣溫約為28度左右.無風,是一個很適合測機的日子.根據前晚3GX的設定,一昇空就感覺機子有點靈活.但我想可以是手感還沒習慣,就先暫不調整.先來看尾舵感度如何.

1. Normal 停懸沒有問題,自旋一圈煞停沒有追踪.
2. ST1 IDLE 一切,也沒有問題,左右橫移尾舵也沒追踪現象.
3. 再來左右航道,在轉彎時,機體反應良好,代表3GX 升降,副翼感度OK (12點鐘方向), 但尾舵有會追蹤現象.原來尾舵感度是 Normal 70%, ST1 67%,ST2 64% 一直降到 Normal : 65, ST1 62, ST2 59%,尾舵不管在停懸,左右航道急彎都正常了.

但第一顆飛完還是覺有點靈敏,這時滾轉率ELEV/AILE :70% 約 151度/秒
所以我原來DR/EXPO是
Normal : ELEV/AILE 100/30, RUDD 100/25
ST1 : ELEV/AILE 100/25, RUDD 100/20
先改為
Normal : ELEV/AILE 100/30, RUDD 100/25
ST1 : ELEV/AILE 100/30, RUDD 100/20

但覺線性不夠,機身反應怪怪.所以把DR/EXPO改回
ST1 : ELEV/AILE 100/25, RUDD 100/20

並 且儘量維持線性狀態下,調整滾轉速度.所以我把滾轉速率由70%->60%.而在第一趟除確認尾舵感度, 3GX 的手感設定外,油門先跑線性油門.所以 Normal 以 65%油門, 5度左右.轉速各位可以從上方咖啡色曲線看出約在2600 rpm. ST1 80% IDLE, 轉速約為2800 rpm.所以在第一趟下來時, Castle Phoenix ICE 50A (以下簡稱 CC50A) 做了下列調整.

1. 緩起動由低->中
2. 定速設定
 450MX : 3400KV, 6極
 齒比為 : 馬達齒:12, 主齒 121T
 Normal : 2600 rpm
 ST1 : 2800 rpm
 ST2 : 3000 rpm

首航線性油門 CC 飛行記錄


調 完後再第二趟昇空試機.或許是我已開始習慣 Pro 的動態,很快的 60%又覺太鈍了,最後還是再調回70%的滾轉速率. 另外,在這次也測試了 ST2 定速 3000 rpm. ST2一切, Pro 低沈的聲浪真是太好聽了. Pitch 拉一直線,來回大P上下拉幾次,並且前向滾轉一圈.尾舵都鎖的非常的穩,但電流各位可以看到也破30A,來到33A.


第三,四趟.則開始習慣手感,左右航道等等.平均飛五分鐘下來電壓還有3.82.飛行中最低電壓還有3.8.看來 Pro 軸傳加上 450MX 的效率.比之前的 450 Sport 皮傳在相同條件下,還可以多飛一分鐘.@@"

而從一開始不習慣 Pro 的靈敏,到第四趟習慣後,要它停就停,要它轉就轉.跟 Sport 有著不同的體驗,各有特色.


今天中午彩虹風很大, 450 Pro 3GX 昨晚有微調了參數.

1.風格參數為 0
 因為上次飛行,覺它在動作轉換太流暢,是我自己手感的感覺, 我較喜歡有頓,停的感覺.
2.十字盤恢復水平速度:40..
 在航道中,因十字盤恢復速度太快,而有PING PONG 效應,所以才把十字盤持原姿態的時間拉長..

感覺又更好飛.至少適合我的手感.所以再把設定整理一次.

遙控器: JR XG11
D/R : Normal : 100/30 (ELEV/AILE), ST : 100/20 (ELEV/AILE), RUDD : 100/20
陀螺儀感度 : Head lock : Normal :55%, ST1:50%, ST2:49% (XG11鎖定是0-100)
集體螺距: +-12度
循環螺距: +- 8 度 (3GX 2.0 要求).

油門曲線:
Normal :
stk : 0-13-25-50-100
out : 0-50-65-70-75

ST1:
stk : 0-50-100
out : 80-80-85

ST2:
stk : 0-50-100
out : 85-85-90

螺距曲線:
Normal :
stk : 0.25.50.100
out : 38-50-71-92 ( -3度,0度,5度,10度)

ST1:
stk : 0.25.50.100
out : 34-50-71-92 ( -4度,0度,5度,10度)

ST2:
stk : 0.100
out : 8-92 ( -10度,10度)

3GX 感度設定約在12點方向.
3GX 2.0 飛行特性如下,
 飛行風格 : 0
 尾舵鎖定感度 : 60
 十字盤恢復水平速度:40
3GX 燈號:
一閃: 滾轉速率: 70% (ELEV, AILE)
 這主要參考第二個循環極限邊界值為+-12度來調整.
 我習慣在循環+-12度時,以滾轉率120-150度/秒左右飛行.
 所以450級先抓70%的滾轉率為 220(度/秒) x (0.2+0.7*70%)= 151 度/秒.

二閃:升降邊界極限 70%
 按照官方公式 70% 其升降循環度數應為 8 + 8* 0.7 = 13.6 度
 但實際用螺距規量度數為12度.

三閃:副翼邊界極限 70%
 按照官方公式 70% 其升降循環度數應為 8 + 8* 0.7 = 13.6 度
 但實際用螺距規量度數為12度.

四.閃:集體/循環螺距柔化: 0%

五.'閃:集體/循環螺距加速: 0%
 
 6/25/2012
--------------------------------------------------------------------
3GX 昇2.1.早上在華中昇空試機.天啊,真的是太好飛了.起降,停懸更穩定.航道穩定性更好了,感覺控制的細致度更好了,同樣的操控方式,在航道過彎中較不容易衝出去.而是以穩定的速度過彎出彎.好像在飛600一樣穩定.以下我把相關設定再整理.

遙控器: JR XG11
D/R : Normal : 100/30 (ELEV/AILE), ST : 100/20 (ELEV/AILE), RUDD : 100/20
陀螺儀感度 : Head lock : Normal :55%, ST1:50%, ST2:49% (XG11鎖定是0-100)
集體螺距: +-12度
循環螺距: +- 8 度 (3GX 2.0 要求).

油門曲線
卡斯特定速
Normal : 2500RPM
ST1: 2800RPM
ST2: 3000RPM

螺距曲線:
Normal :
stk : 0.25.50.100
out : 34-50-71-92 ( -4度,0度,5度,10度)

ST1:
stk : 0.25.50.100
out : 34-50-71-92 ( -4度,0度,5度,10度)

ST2:
stk : 0.100
out : 8-92 ( -10度,10度)

3GX 感度設定約在12點方向.
3GX 2.1 飛行特性如下,
 飛行風格 : 0
 尾舵鎖定感度 : 60
 十字盤恢復水平速度:50

3GX 燈號:
一閃: 滾轉速率: 70% (ELEV, AILE)
二閃:升降邊界極限 70%
三閃:副翼邊界極限 70%
四.閃:集體/循環螺距柔化: 0%
五.'閃:集體/循環螺距加速: 0%


7/19/2012
--------------------------------------------- -----------------------
因為3GX是安放在升降導桿座上.在自旋時都會有倒掉的現象. 雖然知道如果移到主軸下方的機腹內, 自旋效果可以有更好的改善.但卻變成在調整時不方便.所以, 這陣子一直在實驗風格, 感度跟控EXPO曲線線性度的關係.

原 來的設定可以參考樓上的設定.在前幾天第一次實驗時,把風格參數由 0->40, 其他不動,就覺比之前更穩定多了,動作也不會死硬.但覺有點鈍,所以把3GX感度由12點鐘方向,調為1點鐘方向,同時把EXPO由 100/30->100/20.這時又回到手感感覺有點利的狀態.

於是再把DR/EXPO調回100/30,感度在1點鐘方向,這 時自旋時約4圈才有點會倒掉.因為機體重心, 十字盤都已調到精準,而倒時大多往右方,所以今天試機時把AILE感度旋鈕調回12點鐘方向,而ELEV仍維持在1點鐘方向.這時正飛自旋會倒掉的狀況有 改善很多.以下是目前的設定.

遙控器: JR XG11
D/R : Normal : 100/30 (ELEV/AILE), ST : 100/25 (ELEV/AILE), RUDD : 100/20
陀螺儀感度 : Head lock : Normal :55%, ST1:50%, ST2:49% (XG11鎖定是0-100)
集體螺距: +-12度
循環螺距: +- 8 度 (3GX 2.0 要求).

油門曲線
卡斯特定速
Normal : 2500RPM
ST1: 2800RPM
ST2: 3100RPM

螺距曲線:
Normal :
stk : 0.25.50.100
out : 34-50-71-92 ( -4度,0度,5度,10度)

ST1:
stk : 0.25.50.100
out : 34-50-71-92 ( -4度,0度,5度,10度)

ST2:
stk : 0.100
out : 8-92 ( -10度,10度)

3GX 感度設定ELEV:1點鐘,AILE:12點方向.
3GX 2.1 飛行特性如下,
 飛行風格 : 40
 尾舵鎖定感度 : 60
 十字盤恢復水平速度:50

3GX 燈號:
一閃: 滾轉速率: 70% (ELEV, AILE)
二閃:升降邊界極限 70%
三閃:副翼邊界極限 70%
四.閃:集體/循環螺距柔化: 循環:10%, 集體:0%,
五.'閃:集體/循環螺距加速: 循環:0%, 集體:0%,
 
2012/12/20
橫軸止推上RCM油保養
 
2012/12/24
1.更換黑色加強型主齒盤
2.單向重新上油.

2012年2月28日 星期二

Castle 電變定速設定

在設定定速相關參數前,要先設定三個部分.以下畫面中的數據為舊型 600E Pro 平衡翼版 (600MX 510KV)

一.Castle 電變基本設定,請參考這篇.
http://lliu0130blog.blogspot.com/2011/09/castle.html

二. 定速設定部分

Vehicle Type: Helicopter (直昇機)
Throttle type : Governor (定速)
Governor Type : Set RPM. (當選了這項畫面會先跳到第三步驟,設定好電池種類,馬達規格及齒比再回到這裡)
Governor Gain : 低, 定速增益, 設太高會有震盪效果, 可垂直等速拉昇, 如有齒盤干涉的喀喀聲則應降低.
 600MX/510KV約 18
 750MX/530KV約 11-15,
 800X/850MX 約 5-8 左右.
Head Speed Change Rate : high, 或14以上.

主旋翼轉速: (圖上的個位數為實際飛行後, Castle 自動微調的結果), 轉速則視個人飛行風格微調.

600級
30% : 1800 RPM
70% : 2000 RPM
100% : 2200 RPM

700級
30% : 1700 RPM
70% : 2000 RPM
100% : 2200 RPM


三. 電池規格設定.

600E Pro / 700/ 800 電力系統用二顆 6S 鋰聚合物電池串聯 為12S 供電.
所以電池種類為 :  Lipo (鋰聚).
鋰聚每 Cell 電壓 規格為 3.7V
串聯 cell 數為 12S


四.馬達及齒比設定.


在齒比設定時,輸入600E Pro 馬達齒 13T, 主齒 112T, Castle 會自動計算齒比為8.615.再來輸入馬達規格 600E Pro 為 510KV, 表示每輸入1伏特,馬達轉速為510RPM.而600E Pro 為12S 電力系統,供電為 44.4伏時,馬達轉速為 510 x 44.4 = 22644 RPM.而透過齒比計算出的主旋翼理論轉速為 22644 / 8.615 = 2628 RPM. 定速上限大多以 0.9 計算,即 2628x0.9= 2365RPM。

而現在新推出的 600E Pro DFC 馬達齒比則有改變.
http://shop.align.com.tw/product_info.php?products_id=5126

馬達: 750MX / 530KV
馬達齒: 14T
主齒是: 118T

所以IDLE2定速轉速建議為 530KV x 44.4V x 14T / 118T x 0.9 = 2512 RPM


Castle log..

大型直昇機, 在飛行時採定速飛行,有助於機體的穩定及高度控制. 所謂定速是指電子變速器按照設定的速度,來固定轉速飛行,當螺距變化時,負載也跟著變化.轉速也會改變.而當轉速變化量到一定時,電子變速器自動增減出力 把轉速維持在一定. 而遙控器的油門輸出單純只是提供訊號跟電子變速器說轉速要多少而已.

根據之前線性油門飛行紀錄來看, 這次 600E Pro 定速我設為
1. 起降/停懸 30% 油門 : 1800 RPM
2. IDLE 1 , 70% 油門 : 2000RPM
3. IDLE 2 , 100% 油門 : 2100RPM

會這樣設是因為如果航道 2000RPM 不夠時, 可以切 IDLE 2 用 2100 RPM 來試而不用再拿電腦設定.結果 2000 RPM 已夠應付一般航道飛行用.

今天天氣晴,微風,氣溫約在30-31度左右.下來當我查 Castle log 時, 第一件我注意到的是電變的溫度相較於之前下降約5度左右. 在以前相同環境條件下,第一趟約在78度左右. 2000 RPM 定速下的溫度為73度, 溫度平均下降了5度, 由於我是平衡翼機種, 如果你的是FL 機種,溫度應在50度上下. 飛行時間一樣為七分鐘, 電流約在20A以下, 下來時每 Cell 電壓也有3.81, 跟之前採線性油門時差不多.但由於採定轉速飛行,利用螺距的變化來控制高度, 這樣比起線性油門更穩定好飛,高度控制也較容易.


而這時可以思考安全性的問題, 因為卡斯特是接到油門 0 的訊號馬達才啟用.所以有幾種方式..

方式一
Hold : 油門 0%, 這樣單純送電, 卡斯特就啟用.送電時卡斯特響 12聲.+ 準備完成音
Normal : 0-30-30-30-30 (下來油門到底停機)
或 Normal : 30-30-30-30-30 (起飛 HOLD 打開主旋翼就開始轉, 下來切HOLD停機)
IDLE1 : 70-70-70-70-70
IDLE2 : 100-100-100-100-100

這方式如用在熄火時, 如半途要 Go around , 因卡斯特接到 0% 訊號會進入緩起動模式, 而在 Go around 時會有風險.


方式二
Hold : 油門 13-xx%, HOLD 在假停區, 送電後, 卡斯特尚未接到 0%訊號, 不會送電給馬達. 送電時卡斯特只響 12聲.
Normal : 0-30-30-30-30 (起飛前油門打到底, 這時準備完成音才響起. 下來油門到底停機)
IDLE1 : 70-70-70-70-70
IDLE2 : 100-100-100-100-100

這樣您如要飛低轉 F3C動作, 如用 Normal 會有誤觸油門0%訊號的風險.
而在熄火過程中要 Go around 則 HOLD 一關, 就可以不用再緩起動馬上回復轉速.

方式三
Hold : 油門 13-xx%, HOLD 在假停區, 送電後, 卡斯特尚未接到 0%訊號, 不會送電給馬達. 送電時卡斯特只響 12聲.
Normal : 30-30-30-30-30 (用 THRO Cut 提供油門0%訊號, 起飛前Thro Cut 打關, 這時準備完成音才響起. 下來油門到底停機)
IDLE1 : 70-70-70-70-70
IDLE2 : 100-100-100-100-100

這樣您如要飛低轉 F3C動作, Normal 也可以運用, 而不用擔心誤觸油門0%訊號.
而在熄火過程中要 Go around 則 HOLD 一關, 就可以不用再緩起動馬上回復轉速.
而 THRO CUT 也視同第二段保險, 一切都沒問題才開. 我個人是用方式三.

2011年11月22日 星期二

什麼是 IDLE Flight

在直昇機的 IDLE 飛行可分為二方面來講.

一. 就飛行方式來說,

主 旋翼的轉速維持一定下, 機體會較穩定好飛,因為一般來說飛 normal, 如油門 0-60-70-85-100, 但問題是你油門加到85,主旋翼轉速要點間才能跟上.所以轉速處在改變的狀態, 致使直升機的反應會一點才會反應.而變得有點浮,高度不易維持等問題.所以 IDLE, 大部分是指用固定油門輸出,而只改變螺距的方式來飛行.如我在飛 450 時,油門就 80% 一直線,而只用螺距改變的方式來飛行. 但因為在螺距變大時,負載拉高,轉速會降下來, 所以有人會以 90-80-90,100-90-100 或 100-100-100 的方式, 在大螺距時,提高油門輸出來補償因負載提高而損失的動力. 而這類型的油門, 我們稱之為 線性油門

二, 就遙控器來說.

一般控器會有一個 IDLE mode, 有的會提供二組.這表示遙控器提供二到三組的油門/螺距曲線供你切換.如以航道來說

Normal :
油門: 0-60-70-85-100
螺距: -3,0,4.5, 7.2,10度

IDLE :
油門 80-80-80-80-80
螺距 : -3,0,4.5, 7.2,10度

Normal 用來起飛/停懸, 昇到空中,切換至 IDLE,要降落再切回 normal.而有些暴力3D高手...就油門 100-100-100-100-100.但相對於機件就容易老化較快速.但如果 IDLE 飛行, 要注意電池電壓控制.下來控制在3.8左右.會比你 Normal 再少, 時間則要自己再抓.

但雖用線性油門 80-80-80-80-80 或 90-90-90-90-90 飛行會穩定很多. 但在負載變化時,轉速還是會變慢或快.但對於大機子來說,旋翼轉速變化要跟上來更慢.所以像 600 級搭配的 Castle 電變才有 "定速" 的功能. 電變會監控負載變化,隨時把轉速維持在一定, 但這對電池的供電能力是大考驗,要用定速,建議電池要好一點. 用到 40C左右. 詳細 Castle 設定可以參考這篇.

600E Pro 搭載 Castle HV ICE 2 80A 採定速飛行

練習切 IDLE 時,先不要飛.自己感覺看看,不看控,切 IDLE 開始的手感..可以單獨拿控試試..或在模擬器裡試.看切了,會不會手動到搖桿而影響機體.

初次實機切IDLE建議高度要高一點.由 normal 切到 IDLE 1 (如 80 油門一直線), 高度會再高一點點.而由 IDLE 切回來時,高度會降一點點.重點在習慣.因為你在切換開關時,儘量不要動到搖桿.在切IDLE 最好停懸一會,等機子穩了再切.

以下為用 JR XG8 為例子來設定以飛航道為主的 IDLE mode.

Normal :
油門 : 0-60-70-85-100.
螺距 : -3度,0度,4.5度,7.2度,10度

STUNT1 :
油門 : 80-80-80-80-80.
螺距 : -3度,0度,4.5度,7.2度,10度.

如果 XG8 設定則為.

Normal :
油門:
stk: 0-25-50-100
out: 0-60-70-100

螺距 :
stk : 0-25-50-100
out: 35,50,72,100

stunt1 :
油門:
stk: 0-100
out: 80-80

螺距 :
stk : 0-25-50-100
out: 35,50,72,100

stunt2 : (stunt2 也設跟 stunt 1 一樣, 預防緊張切過頭)
油門:
stk: 0-100
out: 80-80

螺距 :
stk : 0-25-50-100
out: 35,50,72,100


---------------------------------------------------
2012/12/13

後記..

這是大約一年前我的飛法.
現在螺距在 Normal, ST1,ST2, Hold我都是
螺距: -12,-6,0,6,12度, 也就是一直線. 這樣在切換飛行模式時,高度不會變化太大.而也為3D早點習慣正負P的飛行方式.
而油門我都是卡斯特採定速飛行..

450 Pro V2
Normal : 2600 RPM,
ST1 : 2850 RPM
ST2 : 3100 RPM

JR NEX E6 ( 500級)
Normal : 2200 RPM
ST1 : 2500 RPM
ST2 : 2700 RPM

700E DFC HV
Normal : 1700 RPM
ST1: 1900 RPM
ST2: 2100 RPM


2011年9月21日 星期三

亞拓 600E Pro 換裝新版 Castle HV ICE2 80A 電變之十架次發爐之旅全記錄


9/19/2011
今天跟亞拓換了新版的電變, 大家保佑我平安渡過接下來十趟的發爐之旅吧.


9/20/2011
----------------------------------------------------------------------
新版 Castle HV ICE2 80A 第一次接電設定.

在 焊好接頭後,啟動電腦設定軟體(Castle Link), 連接設定卡, 因為 HV 系統須送12伏以上直流才能設定,所以我接上 6S 3300 電池. 之前第一顆電變一接電就起火燃燒而熔掉了.所以今天特別準備了濕抹布, 嗯.沒有用到, 算是一個好的開始. 進行了必要的設定後關電結束.

明早就來接上直昇機,送50伏直流,進行油門高低點設定. 接下來就是十架次的發爐之旅了. 因為玩這種高壓直流的直昇機, 有一個不成文的經驗, 要是會燒在十趟裡就會燒了, 過了十趟沒事,應就算穩定了,請大家保佑我吧..^^


9/21/2011
---------------------------------------------------------------------------------------
剛送12S電力,設完油門上下限及熄火降落油門.拆槳以50%油門運轉30秒,運作正常

9/22/2011
---------------------------------------------------------------------------------------
Castle HV ICE2 80A 測試飛行-2/10架次

時間: 9/22/2011 中午約12:30
地點:彩虹飛場
氣溫:27度
風況:微風

機體設定:
旋翼頭孔位:F3C
集體螺距:+-10度
循環螺距:+-8度
Gyro感度: Head Lock : 55
油門:線性油門
Stk: 0-13-25-50-100
Out: 0-50-60-70-100
螺距曲線
Stk: 0-25-50-100
Out: 35-50-72-100 (-3度,0度,7.2度,10度)

今天是換上新版Castle HV ICE2 80A後的第一次測試飛行.由於已二星期沒有飛,今天主要以左右航道及停懸來恢復手感.

大致來看負載電流沒太大變化.都在20A以下,第二趟後半段有衝到46安培是油門拉到80-90急速上升,試一下尾舵. 我平常飛完都會檢查一下電流值,萬一機體有地方不順,負載都會上升,電流值也會上升,就要注意.

今 天氣溫是我飛600以來最"冷"的一次XD.約在27度,所以我估算溫度也會低一點.所以第一趟約在70度左右,對平衡翼版算是正常,而如果是 FL , 溫度應在40-50度左右. 而 Castle 電變在 140度才會跳保護.第二趟由於中午時間不多,並沒有休息,換了電池再上,而後半段以停懸練對頭為主,溫度到77度也正常.
由於二星期沒有飛,所以在 Throttle in 第二趟因手感還未回來,所以可以看出第二趟較為不穩.要再加油^^.

第三,四架次測試飛行預計在星期日上午.^^


9/25/2011
-----------------------------------------------------------------------------------

時間: 9/25/2011 早上約10:30
地點:華中飛場
氣溫:31度
風況: 5-6級,10點後最大陣風達11級。

機體設定:
旋翼頭孔位:F3C
集體螺距:+-10度
循環螺距:+-8度
Gyro感度: Head Lock : 55
油門:線性油門
Stk: 0-13-25-50-100
Out: 0-50-60-70-100
螺距曲線
Stk: 0-25-50-100
Out: 35-50-72-100 (-3度,0度,7.2度,10度)

今天是換上新版Castle HV ICE2 80A後的第二次測試飛行.由於今天風速約在5-6級左右, 在停懸時,為了要平衡右向的風,機體都已略為右傾才能平衡.

因為當時陣風達七級(風速每秒11公尺),所以在順逆風轉向時要補更多的油門來平衡,所以電流今天部分都高於20A (綠色曲線). 難怪逆風轉順風不拉ELEV馬上被吹到另一端,由順風轉逆風,不補油門好像定在原地。

另外,今天氣溫高於30度,所以電變溫度也都在80度左右,這跟之前都一樣也算正常,如果你是 EFL 版本,則會在 50度左右.


謝謝 Harry 幫我拍照


9/28/2011
---------------------------------------------------------------------------------------------------------
時間: 9/28/2011 中午
地點 :彩虹飛場
氣溫:34度
風況: 5-6級

機體設定:
旋翼頭孔位:F3C
集體螺距:+-10度
循環螺距:+-8度
Gyro感度: Head Lock : 55
油門:線性油門
Stk: 0-13-25-50-100
Out: 0-50-60-70-100
螺距曲線
Stk: 0-25-50-100
Out: 35-50-72-100 (-3度,0度,7.2度,10度)

今天是換上新版Castle HV ICE2 80A後的第三次測試飛行.由於今天風速約在5-6級左右, 在停懸時,為了要平衡右向的風,機體都已略為右傾才能平衡.

另外,今天氣溫34度,所以電變溫度也都在70度左右,這跟之前都一樣也算正常,如果你是 EFL 版本,則會在 50度左右.


9/29/2011 Castle HV ICE2 80A 測試飛行-7,8/10架次
-----------------------------------------------------------------------------------------------------
時間: 9/29/2011 中午
地點 :彩虹飛場
氣溫:35度
風況: 微風

機體設定:
旋翼頭孔位:F3C
集體螺距:+-10度
循環螺距:+-8度
Gyro感度: Head Lock : 55
油門:線性油門
Stk: 0-13-25-50-100
Out: 0-50-60-70-100
螺距曲線
Stk: 0-25-50-100
Out: 30-50-72-100 (-4度,0度,7.2度,10度)

今天是換上新版Castle HV ICE2 80A後的第四次測試飛行.由於今天風速不太大.所以在對頭停懸要修的幅度也很小.

另外,今天氣溫35度,所以電變溫度也都在80度左右,這跟之前都一樣也算正常,如果你是 EFL 版本,則會在 50多度左右.


9/30/2011 Castle HV ICE2 80A 測試飛行-9,10/10架次
-------------------------------------------------------------------------------------------------------------
時間: 9/30/2011 中午
地點 :彩虹飛場
氣溫:35度
風況: 微風

機體設定:
旋翼頭孔位:F3C
集體螺距:+-10度
循環螺距:+-8度
Gyro感度: Head Lock : 55
油門:線性油門
Stk: 0-13-25-50-100
Out: 0-50-60-70-100
螺距曲線
Stk: 0-25-50-100
Out: 30-50-72-100 (-4度,0度,7.2度,10度)

今天是換上新版Castle HV ICE2 80A後的第五次測試飛行.由於今天風速不太大.所以在對頭停懸要修的幅度跟昨天一樣很小.

另外,今天氣溫35度,加上下午因鋒面即將到來,相對濕度提高,電變散熱自然沒有昨天好.溫度最高點在86度左右,這跟之前都一樣也算正常.


9/30/2011
感謝大家的關心,十架次測試飛行已完成,電力系統應已進入穩定期.


2011年9月20日 星期二

Castle Phoneix 電變油門行程上下限校正


在玩電直時,電變的油門上下行程校正是件很重要的事,不然電變無法正確解析遙控器送過來的油門訊號,這樣馬達就無法按照您的想法提供適當的動力了.而Castle Phoenix 電變 ( 以下簡稱CC), 油門校正也很重要, 即使您是飛定速,也要先完成油門校正的動作.以下就來分享其程序.

事前準備動作..
--------------------------------------------

一. CC 前置設定.

1. 啟用電腦端 Castle Link 程式.
2. 接上 CC USB 配接卡或設定卡, 並檢查 USB Connection 是否為綠燈.
3. CC 送電,在這裡使用一 6S 電池.因為 HV 系統,至少要送 16V 以上電力.
4. 這時 Device Connection Status 也是綠燈, 如果沒有綠燈請再檢查一次接線.
5. 檢查相關設定,應如下圖.注意,如有要啟用 Auto-Rotation,請在校正前啟用,不然事後啟用會影響校正結果.
 Vehicle Type : Helicopter
 Throttle Type : Fixed Endpoint.
6.更新存至 CC.
7.切斷CC電源.
8.切斷CC配接卡跟電腦連線.

二.機體及遙控器

1. 直昇機請卸下主旋翼, 也有人建議連主軸都抽離.
2. 遙控器請將 Normal 模式下,油門設為 0-25-50-75-100
3. 遙控器油門的 Travel Adjustment 上下限設為 50

油門行程校正.
--------------------------------------------

1. 接上BEC電源
2.遙控器油門推至100%
3.接上CC電源(以600EFL來說是12S)
4.這時你會聽到CC響12聲完,但沒有最後啟用的準備音(二滑音)
5.這時CC上的指示燈是紅燈,並快速閃爍.
6.調整遙控器油門 Travel Adjustment 上行程邊界值,在快靠近100時,一次請增加一段直到聽到啟用準備音,注意並不是單音喔.這時表示CC已確認到達油門上限,這時指示燈為紅色慢速閃爍, 這時再增加二段值.假設是在103響了,就推到105.
7.油門打到最低點,原則上應不會馬上響起啟用準備音,如這時馬上響起,應切斷CC電源,把油門 Travel Adjustment 下行程再調小一點.
8. 在油門打到0後,開始調整遙控器油門 Travel Adjustment 下行程邊界值,這是是紅色間歇性閃爍,一樣在快靠近100時,一次請增加一段直到聽到啟用準備音,注意並不是單音喔.這時表示CC已確認到達油門下限,這 時指示燈為橘色慢速閃爍, 這時再增加二段值.假設是在124 響了,就推到126.
9.完成油門校正.切斷CC電源,切斷BEC電源.遙控器 Normal 油門曲線請恢復原值.

Castle 電變基本設定

 Castle 電變(以下簡稱CC:因為是 Castle Creations的縮寫)


在 過去一般玩電直的人很少人使用,只有在亞拓700E上有使用 ICE HV 80A, 到後來隨著動力不斷的強化. 600E/FL Pro 出現,也搭載了 Castle HV ICE 80A, 而700E 則搭載了 ICE HV 120A. 為何要用 CC? 有二個原因.一是使用12S系統, 在12S 高壓直流裡, CC 的電變相較於K牌破萬的價格算是便宜的,而且穩定性也有一定.二是定速,電直其實以定轉速飛行是最穩定好飛的.而CC的定速功能強大,加上它的飛行記錄功 能,可以讓你掌握電直的狀況.以下我就來分享CC的設定.


CC在焊好接頭後,第一次送電,建議不用上機,不用接馬達,接收等.如下圖.但接的順序一定要對.
Castle 電變設定, 接的順序一定要對

1. HV 系列電變, 要送電才能接通,準備 6S 電池.非HV系列,可以用USB供電不用再另外接電.
2. 啟動電腦上 Castle 設定軟體.
3. 接上設定卡或轉接器,並確定左下角 "USB Connection" 亮綠燈.
4. Castle ICE HV 送電, 這時應在一秒左右, 左下角 "Device Connection" 也會亮綠燈.表示一切正常.如 2-3秒都不亮,請馬上斷電.
5.進行設定.
6.設定完要斷電,則先斷 Castle ICE HV 的電力
7.拔除設定卡/轉接器.


進去後先至 "Software" 頁面檢查電變韌體版本是否為最新,請讓電腦保持上網狀態

Current Firmware : 目前電變韌體版本
Device : 選擇你對應的CC電變型號
Available Firmware Version: 目前可使用的版本,不建議用 Beta (測試版)
Update Firmware : 按了就可更新電變韌體


選擇 "Throttle" 油門頁面, 以下為固定行程油門設定方式,也就是跑控的油門曲線方式,這方式要做油門上下限設定

Vehicle: Helicopter (直昇機)
Throttle Type: Fixed-Endpoints (固定行程油門)
Auto-Rotation Enable : 打勾 (設定熄火降落訊號區間)
Initial Spool-Up Rate: Low(2) (設定緩起動,數字愈小愈慢,建議設最小)
Head Speed Change Rate : High(8) (主旋翼轉換率,數字愈大,旋翼轉換速度愈快,線性油門建議設到8)


因為是直昇機模式,所以 "Brake" (煞車)頁面為灰色,不用設定.


選擇 "Cutoffs" (截止保護設定) 頁面

Cutoff Voltage : Auto Li-Po (選自動計算,再配合下一個選項)
注意,當你選自動計算時, CC 在送電時會自動偵測電池的規格,12S響12聲,6S響6聲,3S響3聲.如果響的次數跟你的電池Cell數不同,就要查原因.不然截止電壓會計算錯誤.
Auto-Lipo Volts/Cell : 3.2V 設定每一個 Cell 的截止電壓.
(官網影片中建議 3.5V, 如果暴力3D者,建議 3.2,因為大負載易掉到3.5以下)
Current Limiting: 選 Normal (ICE HV 80A: 120A, ICE HV 120A: 160A) 最大電流限制.
Voltage Cutoff Type: 這是 4.0 新增的功能.
 1.Hard cutoff
 2.Soft Cutoff (緩和斷電保護). (線性模式用這項)
 3.Pulse Cutoff (減少觸發頻率)
 4.PWM Reduction Cutoff (定轉速降 25%) (定速模式建議用這項)
註: CC 到 140度才會啟過溫度截止保護,而溫度無法從電腦設定.


選擇 "Motor" (馬達) 頁面.

Motor Start Power : Medium (馬達啟動力量)
Motor Timing : Normal (馬達進角)
Direction : Forward (馬達運轉方向,萬一馬達旋轉方向不對,不用重接線.在這裡設定正,反轉即可)
PWM Rate : 12Khz (600EFL : 12Khz, 700級: 8KHz)


選擇 "Other" (其他) 頁面

Power-On Beep : Enable (選擇是否在送電後每20秒響一聲).提醒現在是送電狀態.
Link Live Enable : 4.0新功能,未來可透過無線方式即時回傳電變資訊.


選擇 "Logging" (飛行記錄器) 頁面

Enable Logging For the Following (選擇記錄下列值,建議全選,打勾的才會記錄)
Sample Frequency : 設定每秒取樣記錄.
Download Logged Data : 下載飛行記錄
Clear Logged Data : 清除飛行記錄


一切設定好後,按下右下角的 "Update"按鈕就會把設定值寫入CC電變,接下來CC電變上機子,進行油門上下限設定及熄火降落油門設定

補充資料,
----------------------------------------------------------------------------------------

亞拓阿為大對卡斯特定速及熄火降落設定的補充說明

Auto-Rotation
-------------------------------------------------------------
遙控器hold開關開啟時,不論是馬達或是引擎,就會處於hold的位置不動
引擎hold設定有分為怠速及完全熄火兩種。通常只會設定在怠速,是為了方便練習。而完全熄火是在F3C比賽中高階科目的熄火降落動作必須完全熄火的要求所致。

引擎怠速時,離合器未張開所以不會帶動任何轉速,完全是以主旋翼的自轉慣性來執行熄火降落,hold一開啟,剩下的只有控制pitch的角度,利用自轉的轉速執行降落。

但是在馬達時,只有0%時,馬達才完全不會轉動。哪怕是設定5%,馬達也會有轉速,有轉速就會帶動單向軸承組跟著轉動,所以一般電機會將hold數值設在0%,以確定馬達完全是不轉的。

這 0%,剛好也是緩啟動辨識開啟的數值,只要你的訊號有送過0%,電變就一定會進入緩啟動,越大的機子,緩啟動會設定的越緩慢,以確保初推油門時,避免馬達 瞬間輸出過大,使主旋翼收槳。但這緩慢的速度對於hold解除時要迅速恢復轉速的要求來說,又變的時間太長,等到轉到目標轉速前,機子可能已經趴在地上 囉,所以在大機子上就會遇到一個難題,,切hold時又要馬達不轉,同時又不要進入緩啟動。卡斯特就設定了一個區間,讓你設定hold,馬達可以不轉但又 不會重新緩起動。

定速補充說明
------------------------------------------------------------------------------

馬達只要開始運轉,就已經是進入定速狀態,

定速第一段油門曲線辨識區間為0~49%
第二段區間為50~99%
第三段區間為100%
這是以遙控器的0%與100%與卡斯特校正”準確”的情況之下,定義出來的區間

然而遙控器送出的訊號都會有誤差有時也會浮動,所以建議設定在30%與70%是避開有可能模糊誤判的臨界區段,若要設40%或是85%也是可以,定速結果會是一樣,但若是設定48%與98%,就有可能會使定速在二個區間跳來跳去。

若 無勾選設定autorotaton,油門就不會預留區間,在futaba遙控器上有可能約15%的油門曲線值就會讓馬達轉起來(假設0%的訊號 是,1000ms,15%的訊號是1005ms),若是勾選了,就會讓出區間來做hold的設定,有可能超過27%才開始運轉(假設送出的訊號恰好是 1010ms)

這%數並沒有一定,因為實際上同廠牌同型號的遙控器,同%數給的訊號不一定是一樣的。卡斯特並不會知道你的遙控器是幾%,他只管收到的訊號是多少,就執行相對應的動作。

2012/2/29
------------------------------------------------------------------------------------------------------
今 天早上美國卡斯特有回應有關電變的設定.我正在看,600/700應可以再細部微調設定有關馬達工作頻率 PWM rate 部分.亞拓的設定是建議 PWM 為 Outrunner Mode,這模式是由馬達啟動時跟電變進行溝通來取得適合的工作頻率.但往往由馬達自行跟電變溝通都會大於 12Khz.而卡斯特則建議 600EFL Pro 設12Khz, 700 設 8Khz. 這樣馬達工作會更有效率.

PWM Rate 12Khz. 代表每秒電變觸發馬達 on/off 的次數為 12000 次.譬如,如果油門50%,代表每秒有6000次 On, 6000次off.但過高的 PWM Rate, 不會增加馬達功率.只會讓馬達過熱.而這次 CC4.0 更新也有一項是在固定PWM Rate (如 12Khz),在全油門輸出下的定速模式,會提高電變的輸出功率.

以下為Castle的回信.
------------------------------------------------------------------------------------------------------
Louis, thanks very much for your email...


The file you are referring to is purely my personal preference that I have shared... there are many ways to run the ESC's of course and the beauty is that you can tune it to your liking. I added my settings as a good starting point for a known good setup to help make it easy for someone to get a setup flying great right off the table.

As for your question about out-runner mode ...

I have never preferred to run Out-runner mode on my Helis... I usually go with 8 or 12 kHz... Out-runner is okay on many setups but not my preference.

Here is an explanation of Out-Runner Mode that I copied from a thread by Patrick del Castillo...

The PWM frequency, in general, is how many times per second the speed control turns on/off during partial throttle. The on time vs the off time is what determines the throttle itself, but the frequency at which the cycle repeats is the PWM frequency. So, at 12 kHz, the speed control will turn on and off 12,000 times per second.

Outrunner mode is a special type of PWM frequency made especially for motor that commutate (change powered phases) very fast. In general, outrunners. The commutation frequency of outrunner motors is often well above 12 kHz, so this mode PWMs in synch with the commutation cycle. At the beginning, when the motor is spinning slowly, it will PWM at 6 kHz but as the motor goes above this level it will start to increase PWM frequency along with the motor's RPM.

The effect on motors that do not achieve these speeds is simple, it will just be a constant 6kHz PWM frequency.


I hope this information is helpful...

另外, 我也問了,如果 PWM Rate 設定過高會提高動力嗎? 答案是否定的,只會讓馬達更熱而已.
以下是 Castle 的回答.
-------------------------------------------------------------------------------------------------------------------------
You will likely cause excessive heat with no power gain... In gov mode the motor spins at the Rpm it is set to....

Castle 相關電變Q&A整理.
-------------------------------------------------------------------------------------
一,為何我12S,送電時,Castle 只響了12聲? 燈號顯示為何?
1. 聲響是自動依照測的電壓計算的.而且是以充飽電壓計算才是12聲.如果約在3.85左右,聲響是11聲.
2.燈號,因為我的 Hold 油門是13%沒有為零.剛送電是紅燈急閃. Hold 一開.Castle 接到油門為0訊號,燈號轉為橘燈慢閃.

2011年9月4日 星期日

亞拓 600E Pro JR RG831 配線.


JR RG381 接收有二根天線,在佈線上要呈垂直90度,以求接收涵蓋面大,減少死角.所以一根天線循著600E Pro H 座下方用小蛇管固定.而RA01T接收則貼在機身側邊,注意內部右上角那小段藍色是天線,跟RG831的二根天線形成 XYZ 主體面,這樣在訊號的接收上則無死角.

另一根天線穿過H座對面,一樣在H座前端用電氣膠帶埋一小蛇管,這樣二根天線便成90度角,而H座本身為塑膠材質也不會干擾訊號接收.